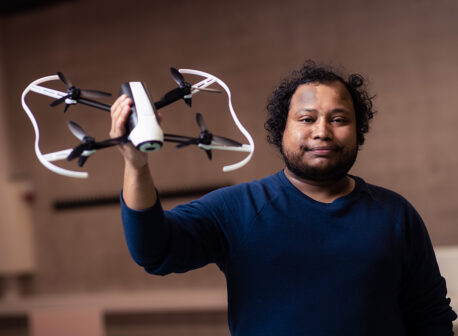
Tartu Ülikooli professor Arun Kumar Singh räägib inauguratsiooniloengul turvaliste ja andmetõhusate õppivate robotite loomisest
Avaldatud: 14 september, 2026 Arun Kumar Singh. Foto: Silver Gutmann
16. septembril kell 16.15 peab Tartu Ülikooli autonoomse robootika professor Arun Kumar Singh ülikooli muuseumi valges saalis inauguratsiooniloengu „Beyond Scaling: Building Safe and Data-efficient Learning Robots” („Kuidas luua turvalisi ja andmetõhusaid õppivaid roboteid”). Loeng on inglise keeles ja selle otseülekannet saab vaadata UTTV-st.
Robotid teevad asju, mis veel hiljuti tundusid kuuluvat ulmekirjanduse valdkonda. Humanoidrobotid oskavad nõudepesumasinat täita, mobiilsed robotkäed kohvi valmistada ja isejuhtivad sõidukid saavad hakkama tiheda liiklusega tänavail. Tartu Ülikooli autonoomse robootika professor Arun Kumar Singhi sõnul on paljude selliste edusammude taga on muutus robotite arendamises: kui varem kasutati nende tajumis-, planeerimis- ja juhtimissüsteemis üksnes hoolikalt konstrueeritud komponente, siis nüüd õpetatakse roboteid üha enam käituma neile tutvustatavate eeskujude ja kogemuste põhjal.
Saadud tulemused võivad muljet avaldada, kuid ühe lühikese demonstratsiooni õnnestumine ei tähenda veel seda, et robot on töökindel tunde või päevi. Kodudes, ladudes ja tehastes tegutsevad või avalikel teedel liikuvad robotid puutuvad paratamatult kokku olukordadega, mis tulevad treenimise käigus ette väga harva, kui üldse. Arun Kumar Singhi töörühma tegevus robotinavigatsiooni ja -manipulatsiooni vallas on näidanud, et treenitud süsteemid võivad kaotada kiiresti tõhususe, kui ümbritsevas keskkonnas on segadust, muutusi või tundmatust.
Arun Kumar Singhi sõnul on selle probleemi üks levinumaid lahendusi kasvatada mastaapi: koguda rohkem andmeid, treenida suuremaid mudeleid ja loota, et mitmekesisem kogemus laseb robotitel rohkemates olukordades hakkama saada. „See strateegia on muutnud keelevaldkonda ja tehisnägemist, kuid füüsiliste robotite puhul tekivad erisugused piirangud. Robotite jaoks vajalike andmete kogumine on kulukas ja võib olla ohtlik: simulatsiooniga ei suudeta tegelikku maailma täielikult jäljendada, suured mudelid võivad olla reaalajas juhtimiseks liiga aeglased ning nende üha keerukamat käitumist on tõrke korral raske kontrollida,” selgitas ta.
Loengus arutleb Arun Kumar Singh, kas robootika vajab alternatiivi arusaamale, et suurem andmemaht ja suuremad mudelid lahendavad kõik probleemid. Professor räägib, kuidas ühendada nüüdisaegse masinõppe paindlikkus füüsikaliste mudelite, optimeerimise ja selgete ohutuspiirangutega ning luua roboteid, mis suudavad õppida ja kohaneda, kuid on samal ajal ka andmetõhusad, otstarbekad ja pärismaailmas töökindlad.
Arun Kumar Singh on Tartu Ülikooli tehnoloogiainstituudi autonoomse robootika professor. Ta juhib iseseisvate ja koostöövõimeliste süsteemide uurimisrühma (Autonomous and Kooperative Systems Lab, AKS) ning keskendub oma teadustöös robootika algoritmilistele alustele, eelkõige liikumise planeerimisele, juhtimisele ja masinõppele. Professor Singh on oma töörühmaga arendanud optimeerimisalgoritme, samuti õppimispõhist robotite tegevuse ja liikumise planeerimist ning juhtimist turvakriitilistes rakendustes, kasutades sisseehitatud närvivõrkude varjatud kihte määramatuse tingimustes. Ta on olnud mitme Eesti ja Euroopa Liidu projekti vastutav täitja. Praegu juhib ta projekti XSCAVE (xscave.eu), mille eesmärk on arendada rasketehnikale mõeldud tehisarumudeleid.
Piduliku inauguratsiooniloengu eesmärk on anda ülikooli uuele professorile võimalus tutvustada ennast, oma eriala ja teadusteemat. Avaliku loengu lõpus saavad kuulajad professorile küsimusi esitada. Loengule on oodatud nii ülikooli töötajad, üliõpilased kui ka kõik teised huvilised.
Viimased uudised







TOP 10


LOE SIIT: Lõunaeestlase horoskoop aastaks 2026
Vaata siit elektri hinda tunni kaupa


Kuidas lisada Lõunaeestlase äpp